一文读懂步进电机 从原理到选型,收藏这一篇就够了
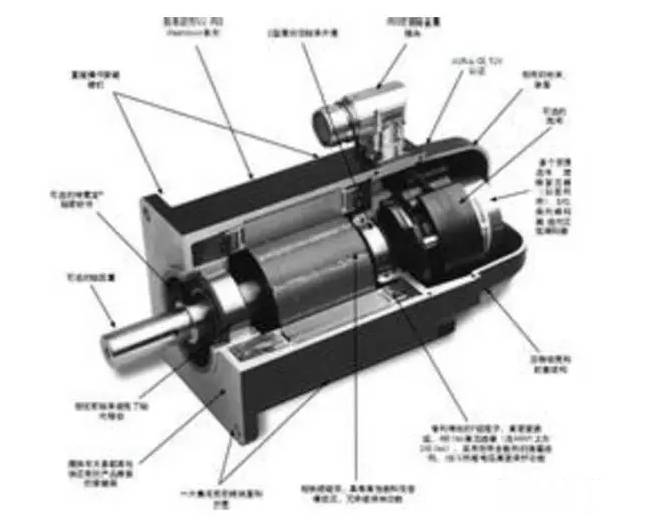
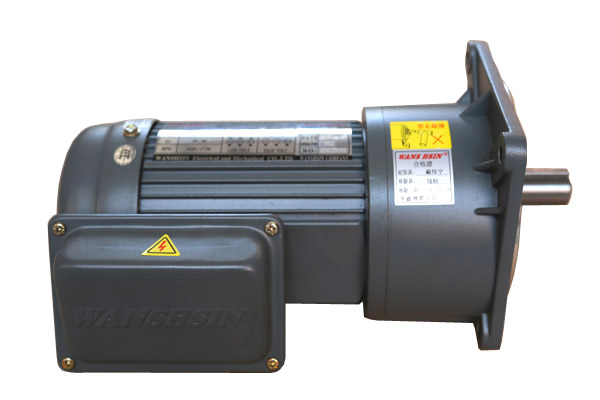
在自动化控制、3D打印、机器人、精密仪器等领域,步进电机无处不在。它不像普通直流电机那样连续旋转,而是以固定的步距角一步步转动,从而实现精确的位置和速度控制。对于许多初学者甚至工程师来说,步进电机的参数、驱动方式、选型要点常常令人困惑。本文将从基础原理到实战选型,带你彻底读懂步进电机。
一、什么是步进电机?
步进电机是一种将电脉冲信号转换为角位移或线位移的开环控制电机。每输入一个脉冲,电机就转动一个固定的角度(称为“步距角”)。因此,电机的转速取决于脉冲频率,转过的角度取决于脉冲数量——无需编码器即可实现简单的定位控制。
常见步距角有1.8°(200步/圈)和0.9°(400步/圈),配合细分驱动器可实现更小的等效步距角。
二、核心原理:为什么它能“一步步”转?
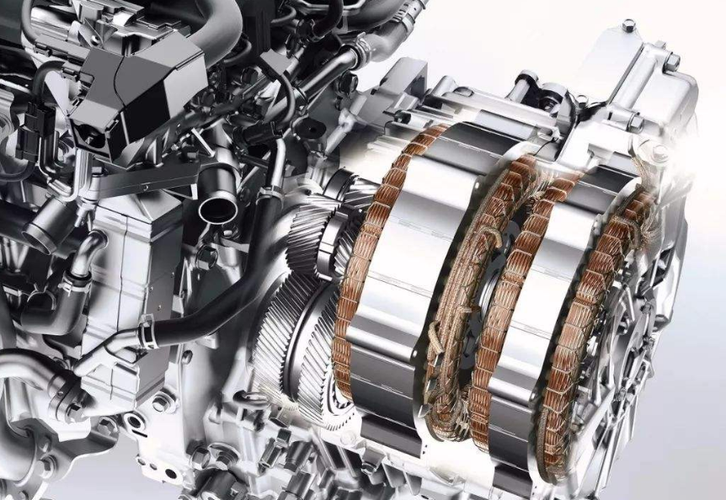
步进电机内部由定子和转子组成。定子上有多个磁极,每个磁极上绕有线圈(相)。当某一相线圈通电时,定子产生磁场,吸引转子转动到对齐位置。依次给不同相通电,转子就会一步步跟随磁场旋转。
按结构主要分为三类:
- 永磁式(PM):转子是永磁体,步距角较大(通常7.5°),成本低,常用于仪表。
- 反应式(VR):转子是软磁材料,无磁性,步距角较小,但动态性能一般。
- 混合式(HB):结合永磁和反应式优点,转子有轴向磁化和齿状结构,步距角小(1.8°)、力矩大,是目前应用最广的类型(如常见的42、57步进电机)。
三、关键参数解读
选购步进电机时,这些参数必须看清:
- 步距角:如1.8°,表示每步转过的角度。
- 相数:常用2相、3相、5相。相数越多,步距角越小,运行越平滑,但驱动器越复杂。
- 保持转矩(Holding Torque):通电但未转动时能抵抗的最大外力矩,单位N·m或kg·cm。这是选型最核心的指标。注意:保持转矩不等于运行转矩,运行中转矩会随速度升高而下降。
- 额定电流:每相绕组允许通过的最大电流,决定驱动器的电流设定。
- 电阻与电感:影响电气时间常数,进而影响高速性能。电感越小,高速力矩越好。
- 转动惯量:影响启停响应速度。
四、驱动方式与细分
步进电机不能直接接电源,必须用驱动器。驱动器接收脉冲(PUL)、方向(DIR)和使能(ENA)信号,并控制各相电流。
- 整步:每步按步距角转动,最简单但振动大。
- 半步:步距角减半,平稳性提升。
- 细分驱动:通过精确控制相电流,将一个整步分成多步(如4、8、16、32细分)。细分能显著减小振动、提高分辨率和平滑度,但不会增加绝对精度(因为存在机械误差)。
五、常用驱动器与接线
典型驱动器如A4988、DRV8825、TB6600、DM542等。接线要点:
- 电源电压:一般12V~48V,高压可提高高速力矩,但需匹配驱动器。
- 电流设定:通过电位器或拨码开关设定,必须小于电机额定电流。
- 信号共阳/共阴接法:根据控制器输出类型(NPN/PNP)选择。
- 切勿在带电情况下插拔电机线,否则极易烧毁驱动器。
六、选型步骤(收藏级清单)
- 确定力矩需求:计算负载转矩,乘以1.5~2倍安全系数,得到所需保持转矩。
- 确定转速范围:高速应用选电感小、额定电压高的电机; 低速大扭矩可选较大机座号。
- 选择步距角与相数:需要高精度选小步距角或细分; 2相够用,更高平稳性考虑3相或5相。
- 匹配驱动器:驱动器电流≥电机额定电流,电压在驱动器允许范围内尽量高。
- 确认安装尺寸:机座号如28、35、39、42、57、86等(数字为法兰尺寸mm)。
- 考虑惯量匹配:负载惯量最好不超过电机转子惯量的5~10倍。
七、常见问题与解决
- 失步:电机没跟上脉冲。原因:负载过大、加速度太快、电流不足、驱动电压低。解决:降低加速度、提高电流/电压、增大电机。
- 共振:在特定速度下振动加剧。解决:加细分、避开共振区、增加阻尼。
- 发热:步进电机发热正常,但超过80℃需降电流或加强散热。
- 噪音大:细分不足或机械共振。提高细分、使用减震垫。
八、
步进电机是开环控制中极具性价比的精确定位方案。掌握其工作原理、参数含义和选型方法,就能在3D打印机、雕刻机、机器人关节等项目中游刃有余。记住:力矩看曲线,高速看电感,平稳靠细分,安全留余量。如果你觉得有用,不妨收藏本文,下次选型时直接对照使用。
如若转载,请注明出处:http://www.xmbydj.com/product/40.html
更新时间:2026-10-07 19:12:53